
Inventions · Article thématique
Lorsque l’on cherche à saisir une tasse dans une scène virtuelle, on ne ressent généralement aucune résistance. DextrES cherche à combler cette lacune : le glissement relatif de bandes métalliques flexibles est freiné par effet électrostatique, limitant ainsi le mouvement des doigts. Cette approche de recherche commune à l’EPFL et à l’ETH Zurich démontre la possibilité de restituer la sensation de préhension avec un dispositif de faible masse, mais reste loin d’une simulation complète des mains réelles.
La résistance naît du frottement
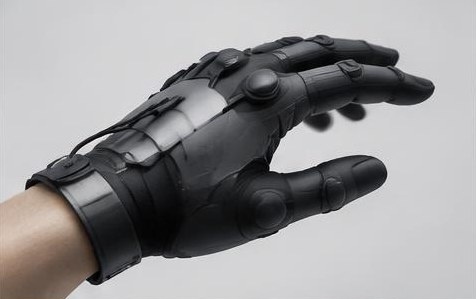
Présenté en 2018, le gant DextrES utilise un embrayage électrostatique pour freiner les mouvements de manière ciblée. Des bandes métalliques flexibles peuvent glisser l’une contre l’autre tant que le frein n’est pas activé. Lorsque l’attraction électrostatique augmente, le frottement entre elles s’accroît. Il devient ainsi possible de limiter la poursuite de la flexion d’un doigt, comme s’il rencontrait un objet virtuel. La description des travaux de recherche indique un poids inférieur à huit grammes et des forces de maintien pouvant atteindre 20 newtons par doigt. Ces valeurs se rapportent au dispositif décrit et à ses conditions de mesure. Le poids indiqué ne doit pas être confondu avec celui d’un équipement complet de réalité virtuelle. L’astuce technique consiste à produire une résistance non pas au moyen d’actionneurs lourds, mais grâce à une fine structure de freinage commandée électriquement.
Deux types de retour sensoriel se complètent
DextrES associe le freinage du mouvement à des actionneurs piézoélectriques placés au bout des doigts. Le frein procure une sensation kinesthésique, c’est-à-dire une limitation du mouvement. Les actionneurs y ajoutent des signaux cutanés, par exemple un bref retour tactile au moment du contact. Dans le dispositif expérimental, les bandes métalliques étaient fixées à l’index et au pouce au moyen de guides modulaires imprimés en trois dimensions. Le système étudie donc un aspect précis de la préhension, et non l’ensemble des mouvements de tous les doigts. Dans une étude contrôlée, le retour sensoriel a amélioré la précision de la préhension de différents objets virtuels. Les seuils de perception ont également été étudiés pour différentes forces de maintien. Ces études sont importantes, car une force produite par un dispositif technique n’est utile que si les utilisateurs peuvent en percevoir les différences de manière pertinente dans les conditions considérées et les mettre en relation avec la tâche à accomplir.
Pourquoi freiner n’est pas la même chose que mettre en mouvement
Un frein électrostatique retient un mouvement déjà engagé ; il ne déplace pas automatiquement le doigt comme le ferait un exosquelette à entraînement actif. Cela limite les effets pouvant être reproduits, mais permet un autre compromis entre masse et fonctionnalité. Pour des commandes virtuelles ou des environnements d’entraînement, une butée franche pourrait justement être plus utile qu’une simulation complexe des forces. De telles applications exigent néanmoins une intégration soignée, un suivi fiable de la position de la main et un logiciel adapté. L’alimentation électrique portable et la conception électrique font elles aussi partie d’un système complet. Les données publiées décrivent un démonstrateur de recherche, et non un produit de série pouvant être associé librement à n’importe quel casque. Son principal mérite est de montrer de façon convaincante comment de fins embrayages électrostatiques peuvent reproduire mécaniquement une partie de la résistance qui fait défaut aux objets numériques.
Sources et informations complémentaires
Rédigé avec l’aide de l’IA à partir des sources citées, dans une formulation originale. Le texte distingue les résultats de recherche, les prototypes techniques et les connaissances établies. Cet article thématique n’est pas une actualité du jour.