
Inventos · Artículo temático
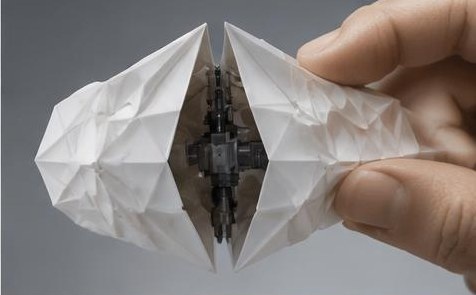
Una vibración puede señalar una notificación, pero difícilmente transmitir la dirección de un contacto. Por ello, Haptigami explora una interfaz compacta para el dedo que también genera presión y fuerzas laterales. Este desarrollo de la EPFL utiliza mecanismos de transmisión flexibles en una estructura de origami. Se trata de un prototipo de investigación cuyo rendimiento se ha medido, concebido para ofrecer respuestas hápticas diferenciadas, no de un guante ya disponible para cualquier entorno virtual.
Tres direcciones de movimiento en un espacio reducido
Haptigami se desarrolló para generar distintos tipos de respuesta mecánica en la yema de un dedo. El dispositivo combina vibraciones con fuerzas que actúan sobre la piel de forma perpendicular o lateral. Estas diferencias son importantes: una señal de presión puede indicar un contacto, mientras que un desplazamiento lateral sugiere una dirección. Según la publicación, el prototipo mide 36 por 25 por 26 milímetros y pesa 13 gramos. El equipo de investigación integró mecanismos de transmisión planos y flexibles en una estructura inspirada en el origami y utilizó motores compactos especiales. Por tanto, en este caso, el plegado no sirve para plegar un dispositivo grande y facilitar su transporte, sino para organizar la mecánica de un pequeño sistema que se lleva puesto y permitir movimientos para los que un diseño convencional podría necesitar varios componentes dispuestos de forma compleja.
Mediciones en lugar de meras impresiones visuales
El trabajo describe un montaje de ensayo para la caracterización cuantitativa. Para el prototipo estudiado, se indican una fuerza de presión de 678 milinewtons y fuerzas laterales de 400 y 150 milinewtons, respectivamente, en dos direcciones. Estos valores distintos muestran que la interfaz no ofrece el mismo rendimiento en todas las direcciones. Por ello, al aplicarla es necesario tener en cuenta qué señales se pretende que reproduzca realmente. Además, un pequeño desplazamiento de la piel no equivale a la sensación mecánica completa de un objeto pesado. El dispositivo puede representar determinados aspectos del contacto, pero no sustituir todas las fuerzas que intervienen en un agarre real. Precisamente esta reproducción limitada, pero específica, hace que las interfaces para los dedos resulten interesantes: pueden aportar información adicional sin necesidad de construir todo un entorno móvil alrededor de la mano.
Un componente para nuevos conceptos de interacción
Entre los posibles campos de aplicación, el equipo de investigación menciona los entornos virtuales y la ampliación de las funciones de los controles físicos. Desde una perspectiva no médica, cabe pensar, por ejemplo, en indicaciones espaciales para el control a distancia o en respuestas hápticas diferenciadas en herramientas digitales. Sin embargo, estos escenarios son posibilidades de desarrollo, no ventajas de producto demostradas de forma general. Un dispositivo apto para el uso cotidiano tendría que adaptarse a distintos dedos, permitir una sujeción cómoda y generar señales reproducibles incluso tras un uso prolongado. Igualmente importante es la coordinación entre el evento representado y su respuesta mecánica. Haptigami aporta para ello un mecanismo documentado y datos fiables de rendimiento. La publicación demuestra, por tanto, un avance en la investigación sobre interfaces hápticas compactas, no la disponibilidad de una solución universal para todas las tareas cotidianas con objetos virtuales o controlados a distancia.
Fuentes e información adicional
- EPFL Graph Search: Haptigamigraphsearch.epfl.ch
- IEEE Transactions on Haptics: Haptigamidoi.org
Redactado con asistencia de IA a partir de las fuentes mencionadas y con formulación propia. En el texto se diferencian resultados de investigación, prototipos técnicos y conocimientos consolidados. Este artículo temático no es una noticia de última hora.