
Inventos · Artículo temático
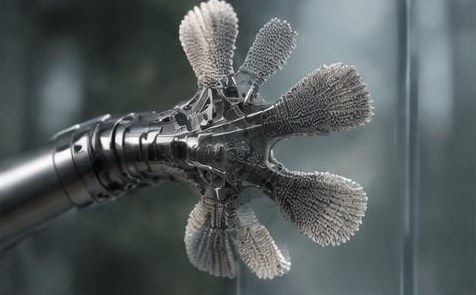
Las superficies grandes y lisas suelen ser difíciles de sujetar con los dedos. Por eso, un equipo de investigación de Stanford estudia estructuras adhesivas inspiradas en los dedos de los gecos. Los rasgos microscópicos de la superficie y la aplicación de carga en una dirección específica generan una sujeción controlable. No se trata de una película adhesiva universal, sino de una familia de mecanismos de investigación cuidadosamente diseñados, cuyo rendimiento depende en gran medida del contacto, de la superficie y de una distribución uniforme de las fuerzas.
La geometría permite activar y desactivar la adhesión
Los gecos se sujetan a muchas superficies mediante estructuras muy finas presentes en sus patas. Las réplicas tecnológicas se inspiran en este modelo para generar fuerzas de adhesión sin pegamento líquido. En la investigación de Stanford, las estructuras adhesivas direccionales y controlables desempeñan un papel central. Cuando se les aplica una carga adecuada, se establece un contacto íntimo con la superficie y, con ello, una atracción aprovechable debida a fuerzas intermoleculares. Una dirección de carga distinta facilita el desprendimiento. Por tanto, el mecanismo no puede equipararse a una capa adhesiva convencional, diseñada para adherirse con independencia de su orientación. Requiere un movimiento coordinado y una superficie de contacto adecuada. Precisamente esta dependencia de la dirección puede resultar útil para los robots: la sujeción y la liberación pueden gestionarse mecánicamente, en lugar de utilizar material adhesivo nuevo en cada agarre o de establecer una unión permanente.
Las superficies adhesivas que actúan en oposición estabilizan el agarre
Un trabajo documentado en el repositorio de Stanford estudia el agarre mediante superficies adhesivas direccionales opuestas. El enfoque resulta interesante para objetos mucho más grandes que la mano robótica. En lugar de rodear por completo un objeto, el sistema lo sujeta por las superficies accesibles. Lo decisivo no es solo la estructura adhesiva microscópica, sino también la mecánica del conjunto. Esta debe distribuir las fuerzas de modo que ninguna zona pequeña se sobrecargue prematuramente y se desprenda. Para ello, el laboratorio describe, entre otros recursos, mecanismos inspirados en los tendones para la alineación pasiva y la distribución de la carga. La combinación de material y diseño constituye, por tanto, el verdadero núcleo del sistema. Una muestra adhesiva de alto rendimiento a pequeña escala no garantiza por sí sola una buena pinza robótica de gran superficie si, en el montaje real, sus superficies de contacto reciben cargas desiguales.
Las paredes lisas no representan todas las superficies
Los proyectos de Stanford distinguen expresamente entre la adhesión inspirada en los gecos y las micropúas para superficies rugosas. Estas últimas se enganchan en pequeñas irregularidades y, por tanto, responden a un principio de funcionamiento diferente. Esta distinción evita una exageración frecuente: no existe, sin más, una pinza robótica de inspiración biológica que funcione igual de bien sobre cualquier material. El polvo, la rugosidad y la geometría de contacto pueden alterar radicalmente las condiciones. Los trabajos documentados abarcan desde robots trepadores hasta conceptos para grandes superficies técnicas. Deben entenderse como programas de investigación y mecanismos experimentales, no como prueba de la existencia de un producto universal disponible en todas partes. Su fortaleza radica en entender la sujeción como una interacción que puede diseñarse entre la superficie, la dirección de la carga y su distribución. De este modo, amplían las opciones disponibles junto a las pinzas convencionales, las ventosas y las pinzas magnéticas.
Fuentes e información adicional
- Stanford BDML: Gecko-Inspired Adhesivesbdml.stanford.edu
- Stanford Digital Repository: Surface grasping with bio-inspired, opposed adhesionpurl.stanford.edu
Redactado con asistencia de IA a partir de las fuentes mencionadas y con formulación propia. En el texto se diferencian resultados de investigación, prototipos técnicos y conocimientos consolidados. Este artículo temático no es una noticia de última hora.