
Inventions · Article thématique
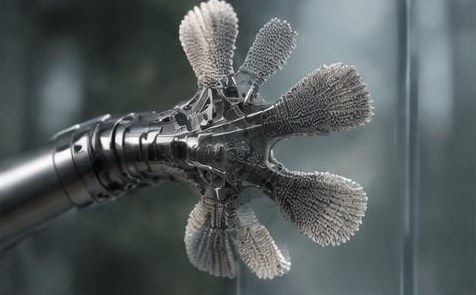
Les grandes surfaces lisses sont souvent difficiles à saisir avec les doigts. Des équipes de recherche de Stanford étudient donc des structures adhésives inspirées des doigts du gecko. Des caractéristiques microscopiques de surface et une direction de sollicitation bien définie produisent une adhérence contrôlable. Il ne s’agit pas d’un film adhésif universel, mais d’une famille de mécanismes soigneusement conçus dans le cadre de travaux de recherche, dont les performances dépendent fortement du contact, de la surface et d’une répartition uniforme des forces.
La géométrie permet d’activer et de désactiver l’adhérence
Les geckos se maintiennent sur de nombreuses surfaces grâce aux structures très fines de leurs pattes. Des dispositifs techniques reproduisent ce modèle pour générer des forces d’adhérence sans colle liquide. Dans les recherches menées à Stanford, les structures adhésives directionnelles et contrôlables jouent un rôle central. Lorsqu’elles sont sollicitées de manière appropriée, elles entrent en contact étroit avec la surface, ce qui permet d’exploiter l’attraction exercée par les forces intermoléculaires. Une autre direction de sollicitation facilite le détachement. Ce mécanisme ne peut donc pas être assimilé à une couche adhésive ordinaire, censée adhérer indépendamment de son orientation. Il exige un mouvement adapté et une surface de contact appropriée. Cette dépendance à la direction peut précisément être utile aux robots : la saisie et le relâchement peuvent être gérés mécaniquement, plutôt que de nécessiter un nouvel apport de matériau adhésif à chaque prise ou la création d’une liaison permanente.
Des surfaces adhésives agissant en opposition stabilisent la prise
Un travail documenté dans le dépôt institutionnel de Stanford étudie la préhension au moyen de surfaces adhésives directionnelles opposées. Cette approche présente un intérêt pour les objets beaucoup plus grands que la main robotique. Au lieu d’entourer complètement un objet, le système le saisit par ses surfaces accessibles. L’élément décisif n’est pas seulement la structure adhésive microscopique, mais aussi la mécanique de l’ensemble. Celle-ci doit répartir les forces de façon à éviter qu’une petite zone ne soit surchargée prématurément et ne se détache. À cette fin, le laboratoire décrit notamment des mécanismes inspirés des tendons, destinés à l’alignement passif et à la répartition des charges. L’association du matériau et de la conception constitue donc le véritable cœur du dispositif. Un échantillon adhésif performant à petite échelle ne garantit pas à lui seul l’efficacité d’un préhenseur à grande surface de contact si, dans le dispositif réel, ses surfaces de contact sont sollicitées de manière inégale.
Toutes les surfaces ne sont pas des parois lisses
Les projets de Stanford distinguent explicitement l’adhérence inspirée du gecko des micropointes destinées aux surfaces rugueuses. Ces dernières s’accrochent aux petites aspérités et reposent donc sur un autre principe de fonctionnement. Cette distinction permet d’éviter une exagération courante : il n’existe pas un préhenseur bio-inspiré qui fonctionnerait tout simplement aussi bien sur tous les matériaux. La poussière, la rugosité et la géométrie du contact peuvent modifier fondamentalement les conditions. Les travaux documentés vont des robots grimpeurs aux concepts destinés à de grandes surfaces dans des applications techniques. Ils doivent être considérés comme des programmes de recherche et des mécanismes expérimentaux, et non comme la preuve de l’existence d’un produit universel disponible partout. Leur force réside dans le fait d’envisager le maintien comme une interaction que l’on peut façonner entre la surface, la direction de sollicitation et la répartition des charges. Ils élargissent ainsi l’éventail des solutions, aux côtés des pinces, des ventouses et des préhenseurs magnétiques.
Sources et informations complémentaires
- Stanford BDML: Gecko-Inspired Adhesivesbdml.stanford.edu
- Stanford Digital Repository: Surface grasping with bio-inspired, opposed adhesionpurl.stanford.edu
Rédigé avec l’aide de l’IA à partir des sources citées, dans une formulation originale. Le texte distingue les résultats de recherche, les prototypes techniques et les connaissances établies. Cet article thématique n’est pas une actualité du jour.