
Inventos · Artículo temático
Un robot no necesita reproducir una mano humana para recoger objetos muy distintos. Un equipo de investigación del MIT y Harvard desarrolló un dispositivo de agarre cuya envoltura plegada rodea los objetos. Este dispositivo experimental muestra cómo pueden trabajar conjuntamente la geometría y los materiales blandos. Sin embargo, sus impresionantes pruebas de levantamiento aún no demuestran que se trate de un robot de embalaje de uso universal.
Agarrar mediante un colapso controlado
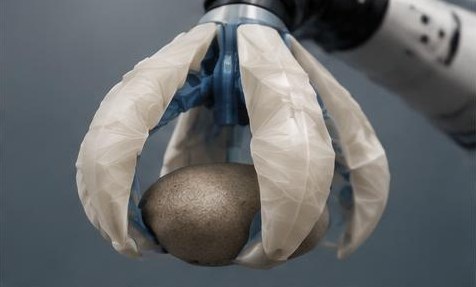
El llamado dispositivo de agarre Magic Ball recuerda más a un farol plegable que a una mano. Su estructura cónica de origami se contrae al aplicar presión negativa y, al hacerlo, envuelve un objeto. Así, la sujeción no se concentra exclusivamente en unas pocas puntas de dedos, sino que se distribuye sobre una superficie de contacto mayor. El MIT y Harvard presentaron el sistema en 2019 y demostraron con él, entre otras cosas, la recogida de alimentos, botellas y herramientas. El equipo de investigación informó de que, en condiciones experimentales adecuadas, el dispositivo podía sostener objetos de hasta cien veces su propio peso. Sin embargo, esta proporción describe un rendimiento experimental, no una capacidad de carga general aplicable a cualquier objeto. La forma, la superficie y la posición del objeto siguen siendo decisivas para que la envoltura pueda ajustarse a él con suficiente seguridad.
Por qué el plegado es más que una envoltura
En las manos robóticas convencionales, las articulaciones, los actuadores y el sistema de control deben trabajar conjuntamente para que los dedos se cierren de manera adecuada. El dispositivo de agarre de origami traslada parte de esta adaptación a su estructura mecánica. Los pliegues determinan cómo puede moverse el material; la envoltura exterior blanda compensa las diferencias entre objetos. Esto resulta especialmente interesante para tareas en las que deben recogerse sucesivamente objetos duros y delicados. Sin embargo, la capacidad de ceder no garantiza por sí sola una manipulación cuidadosa. Incluso una envoltura blanda puede ejercer una presión inadecuada o no liberar correctamente un objeto al depositarlo. Por ello, en una instalación de uso práctico habría que considerar conjuntamente las fuerzas de contacto, la liberación fiable de los objetos y la detección de agarres fallidos. La invención no elimina estas tareas, sino que modifica sus condiciones técnicas.
Una herramienta de investigación, no un dispositivo capaz de hacerlo todo y listo para usar
Las demostraciones publicadas acreditan la versatilidad de un prototipo de laboratorio. No muestran que un sistema de este tipo ya pueda gestionar de forma sostenida un flujo de mercancías variadas en el comercio. Para ello serían relevantes, entre otros factores, numerosos ciclos de trabajo consecutivos, condiciones de suciedad variables y zonas de depósito desordenadas. A esto se suman el suministro de presión negativa y la integración en un brazo robótico. Precisamente esta valoración mesurada hace interesante el proyecto: demuestra una distribución diferente de las funciones entre la mecánica y el control. No toda variación entre objetos requiere movimientos adicionales de los dedos si la propia forma del dispositivo de agarre es adaptable. Por eso, este dispositivo experimental concreto no debe describirse como una solución estándar disponible. En cambio, como demostración tangible de que las estructuras plegadas pueden agarrar con fuerza y, al mismo tiempo, ceder, posee un valor técnico claramente documentado.
Fuentes e información adicional
- MIT News: Robot hand is soft and strongnews.mit.edu
- Robotics at MIT: Robot hand is soft and strongrobotics.mit.edu
Redactado con asistencia de IA a partir de las fuentes mencionadas y con formulación propia. En el texto se diferencian resultados de investigación, prototipos técnicos y conocimientos consolidados. Este artículo temático no es una noticia de última hora.