
Inventions · Article thématique
Un robot n’a pas besoin de reproduire une main humaine pour saisir des objets très différents. Des chercheurs du MIT et de Harvard ont développé un préhenseur dont l’enveloppe pliée entoure les objets. Ce dispositif de recherche montre comment la géométrie et les matériaux souples peuvent agir de concert. Ses impressionnants essais de levage ne suffisent toutefois pas encore à démontrer qu’il puisse servir de robot d’emballage universel.
Saisir par un affaissement contrôlé
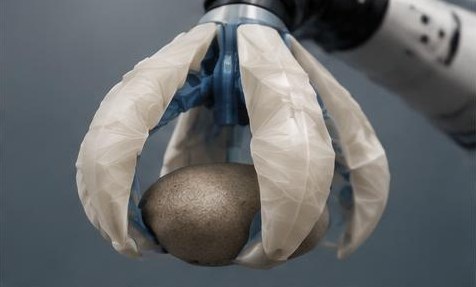
Le préhenseur dit « Magic Ball » évoque davantage une lanterne pliable qu’une main. Sa structure conique en origami se contracte sous l’effet d’une dépression et vient ainsi envelopper un objet. La prise ne repose donc pas exclusivement sur quelques extrémités de doigts, mais sur une surface de contact plus étendue. Le MIT et Harvard ont présenté le système en 2019 et ont notamment démontré sa capacité à soulever des aliments, des bouteilles et des outils. Les chercheurs ont indiqué que, dans des conditions d’essai appropriées, le préhenseur pouvait porter des objets pesant jusqu’à cent fois son propre poids. Ce rapport décrit toutefois une performance expérimentale, et non une capacité de charge générale valable pour n’importe quel objet. La forme, la surface et la position de l’objet restent déterminantes pour que l’enveloppe puisse en épouser les contours de manière suffisamment sûre.
Pourquoi le pliage est bien plus qu’un simple habillage
Dans les mains robotiques classiques, les articulations, les actionneurs et la commande doivent fonctionner de concert pour que les doigts se referment de manière appropriée. Le préhenseur origami transfère une partie de cette adaptation à sa structure mécanique. Les plis déterminent les mouvements possibles du matériau ; l’enveloppe extérieure souple compense les différences entre les objets. Cette approche est particulièrement intéressante pour les tâches qui exigent de saisir successivement des objets durs et des objets fragiles. Toutefois, la souplesse ne garantit pas à elle seule une manipulation délicate. Même une enveloppe souple peut exercer une pression inappropriée ou mal libérer un objet au moment de le déposer. Pour une installation destinée à un usage pratique, il faudrait donc considérer conjointement les forces de contact, la fiabilité du relâchement et la détection des prises manquées. L’invention ne dispense pas de répondre à ces exigences, mais en modifie les conditions techniques.
Un outil de recherche, pas un dispositif universel prêt à l’emploi
Les démonstrations publiées attestent la polyvalence d’un prototype de laboratoire. Elles ne montrent pas qu’un tel système puisse déjà traiter durablement un flux de marchandises hétérogènes dans le commerce. Pour l’établir, il faudrait notamment prendre en compte de nombreux cycles de travail consécutifs, des conditions d’encrassement variables et des zones de dépôt désordonnées. À cela s’ajoutent l’alimentation en vide et l’intégration à un bras robotique. C’est précisément cette appréciation mesurée qui fait l’intérêt du projet : il démontre une autre répartition des fonctions entre la mécanique et la commande. Chaque variation entre les objets n’exige pas nécessairement des mouvements de doigts supplémentaires lorsque la forme du préhenseur est elle-même adaptable. Ce dispositif de recherche ne doit donc pas être présenté comme une solution standard disponible. En revanche, sa valeur technique est clairement documentée en tant que démonstration concrète de la capacité de structures pliées à saisir avec force tout en conservant leur souplesse.
Sources et informations complémentaires
- MIT News: Robot hand is soft and strongnews.mit.edu
- Robotics at MIT: Robot hand is soft and strongrobotics.mit.edu
Rédigé avec l’aide de l’IA à partir des sources citées, dans une formulation originale. Le texte distingue les résultats de recherche, les prototypes techniques et les connaissances établies. Cet article thématique n’est pas une actualité du jour.