
Inventos · Artículo temático
Un róver grande puede transportar instrumentos valiosos, pero no cabe bajo cualquier saliente rocoso. Por eso, PUFFER, desarrollado en el Jet Propulsion Laboratory, explora otra forma de repartir las tareas: pequeños robots plegables como exploradores de avanzada. Los dispositivos se probaron en la Tierra. En las fuentes descritas, su integración en misiones lunares o marcianas sigue siendo un concepto de aplicación.
El plegado cambia las rutas accesibles
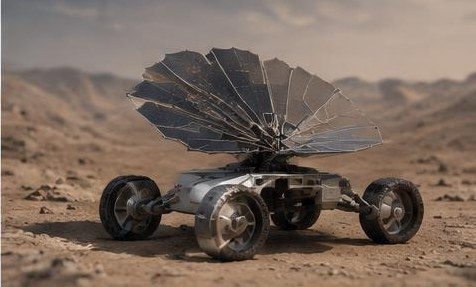
PUFFER son las siglas de Pop-Up Flat Folding Explorer Robot. Este pequeño robot de investigación puede aplanar su cuerpo y replegar las ruedas para pasar por espacios de poca altura. Esto lo distingue de un róver simplemente reducido de tamaño y con una carcasa rígida. Durante su funcionamiento, el plegado modifica su geometría y, con ello, los espacios a los que puede acceder. En 2017, el JPL describió ensayos en distintos terrenos difíciles, entre ellos el desierto de Mojave y zonas cubiertas de nieve en la Antártida. Estas pruebas estudian la movilidad en condiciones cambiantes, pero no constituyen un historial de operaciones en otros cuerpos planetarios. El objetivo era disponer de un pequeño acompañante que explorase lugares que podrían resultar demasiado estrechos o arriesgados para un vehículo mayor. Así, la idea del origami contribuye directamente a la movilidad y, al mismo tiempo, al transporte compacto de varios dispositivos dentro de un concepto de misión común.
Un explorador no sustituye al róver grande
El verdadero atractivo reside en el reparto de tareas previsto: un robot grande se mantiene como base de altas prestaciones, mientras que unidades más pequeñas aportan perspectivas adicionales. En la presentación inicial, varios PUFFER podían plegarse hasta quedar planos y apilarse unos sobre otros. Las variantes posteriores ampliaron el equipamiento técnico. La página del JPL dedicada a A-PUFFER menciona una computadora de a bordo mejorada, comunicación inalámbrica y una cámara estereoscópica para captar el entorno. El uso de componentes electrónicos disponibles comercialmente debía facilitar la fabricación de varios ejemplares a bajo costo. Sin embargo, esto no significa que todos los componentes utilizados sean automáticamente aptos para el uso espacial. Incluso un pequeño explorador necesita energía, comunicación fiable y una forma de aprovechar sus observaciones. Por tanto, que varios dispositivos ofrezcan una ventaja no depende solo de su número, sino de cómo colaboren en conjunto en cada operación.
Un proyecto concluido con una idea que abre nuevas posibilidades
La página del proyecto del JPL presenta A-PUFFER como un proyecto concluido en 2020 y menciona la Tierra, la Luna, Marte y las lunas heladas como posibles entornos de destino. Esta indicación es importante para evitar que la descripción de una investigación se convierta en una misión actual inventada. Los dispositivos demuestran que se ha estudiado una arquitectura robótica y se han realizado pruebas terrestres; no demuestran que PUFFER ya esté trabajando en otro cuerpo celeste. Como idea técnica de interés duradero, la forma corporal variable sigue siendo relevante. Un robot puede ampliar su espacio de movimiento no solo controlando de otra manera las ruedas o las patas, sino también modificando su propia silueta. Para futuras aplicaciones, serían decisivos la fiabilidad de los pliegues, la protección de los componentes electrónicos y el comportamiento sobre terrenos difíciles. PUFFER muestra así una posibilidad concreta de lograr una exploración con mayor detalle espacial mediante acompañantes compactos y especializados.
Fuentes e información adicional
- NASA JPL: Origami-inspired Robot Can Hitch a Ride with a Roverjpl.nasa.gov
- NASA JPL Robotics: A-PUFFERjpl.nasa.gov
Redactado con asistencia de IA a partir de las fuentes mencionadas y con formulación propia. En el texto se diferencian resultados de investigación, prototipos técnicos y conocimientos consolidados. Este artículo temático no es una noticia de última hora.