
Inventions · Article thématique
Un grand rover peut transporter de précieux instruments, mais il ne passe pas sous tous les surplombs rocheux. Développé au Jet Propulsion Laboratory, PUFFER explore donc une autre répartition des tâches : de petits robots pliables servant d’éclaireurs. Ces appareils ont été testés sur Terre. Dans les sources présentées, leur intégration à des missions lunaires ou martiennes reste un concept d’application.
Le pliage ouvre de nouveaux passages
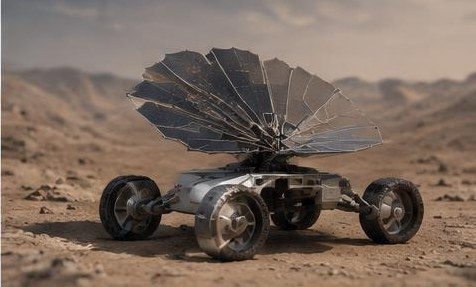
PUFFER signifie Pop-Up Flat Folding Explorer Robot. Ce petit robot de recherche peut aplatir son corps et replier ses roues de manière à se glisser dans des passages de faible hauteur. C’est ce qui le distingue d’un rover à châssis rigide simplement miniaturisé. Le pliage modifie, en cours d’utilisation, la géométrie des espaces auxquels il peut accéder. En 2017, le JPL a décrit des essais menés sur différents terrains difficiles, notamment dans le désert de Mojave et dans des régions enneigées de l’Antarctique. Ces essais permettent d’étudier la mobilité dans des conditions variables, mais ne constituent pas un historique d’opérations sur d’autres planètes. L’objectif était de créer un petit compagnon capable d’explorer des lieux qui pourraient être trop exigus ou trop risqués pour un véhicule plus grand. L’idée inspirée de l’origami favorise ainsi directement la mobilité, tout en permettant le transport compact de plusieurs appareils dans le cadre d’un même concept de mission.
Un éclaireur ne remplace pas le grand rover
Le véritable intérêt réside dans la répartition des tâches envisagée : un grand robot est conservé comme base performante, tandis que de plus petites unités donnent accès à des points de vue supplémentaires. Dans la présentation initiale, plusieurs PUFFER pouvaient être repliés à plat et empilés. Des variantes ultérieures ont enrichi l’équipement technique. La page du JPL consacrée à A-PUFFER mentionne un ordinateur de bord amélioré, une communication sans fil et une caméra stéréoscopique pour la perception de l’environnement. Le recours à des composants électroniques du commerce devait faciliter la fabrication de plusieurs exemplaires à moindre coût. Cela ne signifie toutefois pas que chaque composant utilisé soit automatiquement adapté à un usage spatial. Même un petit éclaireur a besoin d’énergie, d’une communication fiable et d’un moyen de rendre ses observations exploitables. L’intérêt de disposer de plusieurs appareils dépend donc non seulement de leur nombre, mais aussi de la manière dont ils coopèrent dans leur ensemble lors de chaque déploiement.
Un projet achevé, une idée qui ouvre des perspectives
La page du JPL consacrée au projet présente A-PUFFER comme un projet achevé depuis 2020 et cite la Terre, la Lune, Mars et les lunes glacées comme environnements cibles possibles. Cette précision est importante pour éviter de transformer la description d’un travail de recherche en une mission actuelle fictive. Ces appareils témoignent de l’étude d’une architecture robotique et d’essais terrestres ; ils ne prouvent pas que PUFFER opère déjà sur un autre corps céleste. La possibilité de modifier la forme du robot conserve un intérêt technique durable. Un robot peut élargir son espace de déplacement non seulement en commandant différemment ses roues ou ses jambes, mais aussi en modifiant sa propre silhouette. Pour des applications futures, la fiabilité du pliage, la protection de l’électronique et le comportement sur des terrains difficiles seraient déterminants. PUFFER illustre ainsi une possibilité concrète de mener une exploration spatialement plus fine grâce à des compagnons compacts et spécialisés.
Sources et informations complémentaires
- NASA JPL: Origami-inspired Robot Can Hitch a Ride with a Roverjpl.nasa.gov
- NASA JPL Robotics: A-PUFFERjpl.nasa.gov
Rédigé avec l’aide de l’IA à partir des sources citées, dans une formulation originale. Le texte distingue les résultats de recherche, les prototypes techniques et les connaissances établies. Cet article thématique n’est pas une actualité du jour.