Mettre les connaissances en perspective, comprendre de nouvelles idées et voir le monde autrement : découvrez ici nos articles thématiques approfondis. Chaque texte cite ses sources. Les articles sont disponibles en allemand et en anglais et ne constituent pas des actualités du jour.
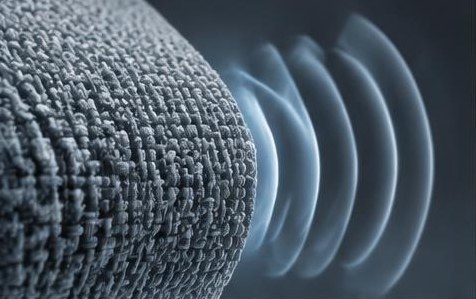
Les textiles peuvent non seulement atténuer le son, mais aussi le capter. Une équipe de recherche du MIT a mis au point des tissus intégrant une fibre piézoélectrique spéciale, qui convertit les vibrations mécaniques en signaux électriques. Il n’en résulte pas un microphone invisible produit en série pour chaque vêtement, mais bien une approche remarquable permettant d’intégrer des capteurs au tissu par les procédés habituels de fabrication textile et de les répartir sur sa surface.
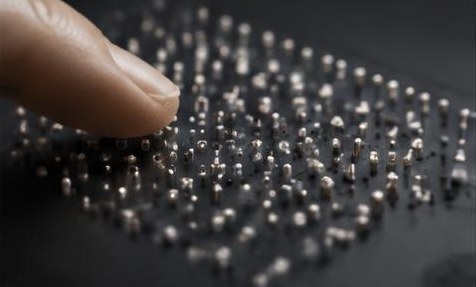
Lorsque l’on cherche à saisir une tasse dans une scène virtuelle, on ne ressent généralement aucune résistance. DextrES cherche à combler cette lacune : le glissement relatif de bandes métalliques flexibles est freiné par effet électrostatique, limitant ainsi le mouvement des doigts. Cette approche de recherche commune à l’EPFL et à l’ETH Zurich démontre la possibilité de restituer la sensation de préhension avec un dispositif de faible masse, mais reste loin d’une simulation complète des mains réelles.
De nombreux appareils électriques émettent involontairement des perturbations électromagnétiques lorsqu’ils fonctionnent. EM-Sense étudie la possibilité de capter ces signaux par l’intermédiaire du corps au moment du contact. Un prototype de recherche au format d’une montre a permis de distinguer différents objets sans leur ajouter de marqueurs. Il s’agit d’une technique de détection spécifique, et non d’une capacité générale à identifier de manière fiable tout objet touché.
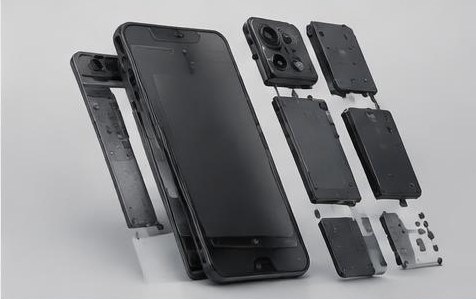
Un smartphone se compose, de toute façon, de nombreuses pièces. L’essentiel est de savoir si celles-ci resteront accessibles et remplaçables par la suite. Pour le Fairphone 5, les instructions de réparation et les composants proposés séparément font partie intégrante du concept du produit. Sa particularité technique réside moins dans un nouveau matériau pris isolément que dans une architecture qui prend en compte, dès la conception, les réparations courantes.
Les éléments de construction complexes en béton exigent non seulement une conception soignée, mais aussi un coffrage réalisable. Le projet FoamWork de l’ETH étudie l’utilisation d’une mousse minérale imprimée par un robot comme coffrage. L’invention intervient donc en amont du coulage proprement dit. Un prototype de dalle documenté en illustre le principe, sans pour autant constituer déjà un procédé de construction universellement homologué pour tous les types de bâtiments.
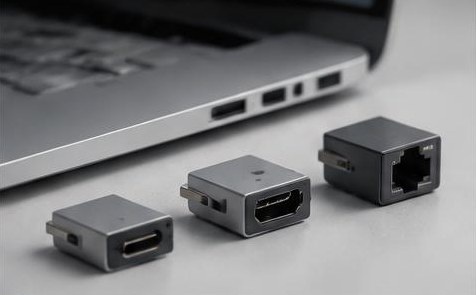
Sur de nombreux ordinateurs portables, le choix des ports est figé pour toute la durée de vie de l’appareil. Framework propose au contraire une partie de cette connectique sous forme de modules interchangeables. De petites cartes d’extension, les Expansion Cards, s’insèrent dans des logements prévus à cet effet et peuvent être combinées selon les besoins. Contrairement à de nombreux projets de recherche, il s’agit d’un concept de produit commercialisé, dont les procédures d’installation et de retrait sont documentées.
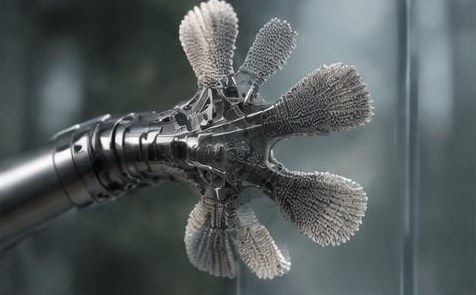
Les grandes surfaces lisses sont souvent difficiles à saisir avec les doigts. Des équipes de recherche de Stanford étudient donc des structures adhésives inspirées des doigts du gecko. Des caractéristiques microscopiques de surface et une direction de sollicitation bien définie produisent une adhérence contrôlable. Il ne s’agit pas d’un film adhésif universel, mais d’une famille de mécanismes soigneusement conçus dans le cadre de travaux de recherche, dont les performances dépendent fortement du contact, de la surface et d’une répartition uniforme des forces.
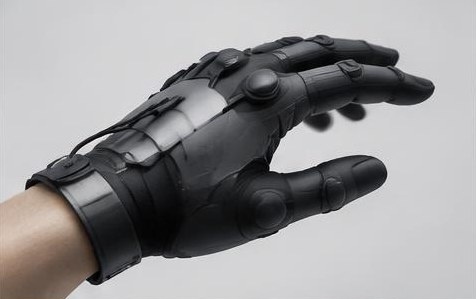
Une vibration peut signaler une notification, mais ne permet guère de transmettre la direction d’un contact. Haptigami explore donc une interface compacte pour le doigt, capable de produire aussi une pression et des forces latérales. Ce dispositif développé à l’EPFL utilise des mécanismes de transmission déformables intégrés à une structure en origami. Il s’agit d’un prototype de recherche caractérisé par des mesures, conçu pour fournir des retours différenciés, et non d’un gant commercialisé, prêt à l’emploi dans n’importe quel univers virtuel.
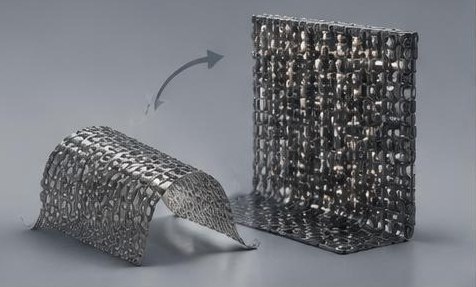
Une cotte de mailles est souple, alors même que chacun de ses maillons est dur. Des chercheurs de Caltech et du JPL ont exploité ce contraste pour concevoir un matériau structuré à rigidité en flexion variable. Sous pression, ses éléments s’imbriquent plus fortement les uns dans les autres. Les travaux publiés montrent, sur des échantillons, comment la géométrie permet de faire basculer les propriétés mécaniques d’un état à un autre ; les applications annoncées restent, quant à elles, des objectifs de développement distincts.
Une plage braille à une seule ligne peut rendre le texte accessible, mais elle ne peut représenter les relations spatiales que de manière limitée. Monarch associe plusieurs lignes à une surface destinée aux graphiques tactiles. Développé par HumanWare avec des organisations partenaires, cet appareil est commercialisé. Il montre comment l’accessibilité numérique peut aller au-delà de la synthèse vocale, sans pour autant rendre superflue la préparation soignée des diagrammes et des supports pédagogiques.
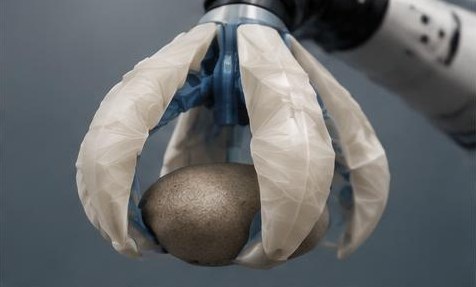
Un robot n’a pas besoin de reproduire une main humaine pour saisir des objets très différents. Des chercheurs du MIT et de Harvard ont développé un préhenseur dont l’enveloppe pliée entoure les objets. Ce dispositif de recherche montre comment la géométrie et les matériaux souples peuvent agir de concert. Ses impressionnants essais de levage ne suffisent toutefois pas encore à démontrer qu’il puisse servir de robot d’emballage universel.
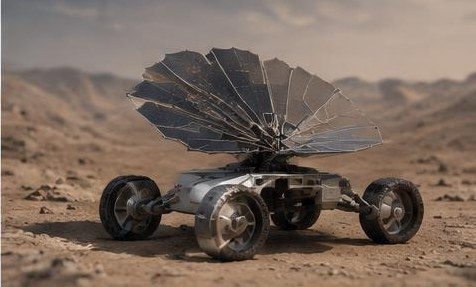
Un grand rover peut transporter de précieux instruments, mais il ne passe pas sous tous les surplombs rocheux. Développé au Jet Propulsion Laboratory, PUFFER explore donc une autre répartition des tâches : de petits robots pliables servant d’éclaireurs. Ces appareils ont été testés sur Terre. Dans les sources présentées, leur intégration à des missions lunaires ou martiennes reste un concept d’application.
Lorsqu’on le chauffe, un mince morceau de polymère peut non seulement se déformer lentement, mais aussi bondir soudainement. Des chercheurs de l’université du Colorado à Boulder et du Caltech l’ont démontré à l’aide d’élastomères à cristaux liquides spécialement structurés. Le mouvement exploite une instabilité mécanique. Il s’agit d’une expérience sur un matériau, avec des retombées possibles pour les actionneurs souples, et non encore d’un minirobot capable de se déplacer de manière autonome en sautillant.
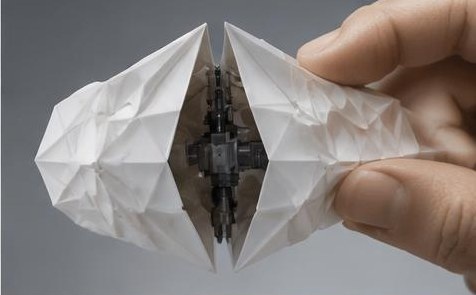
Un grand écran pourrait occulter la lumière d’une étoile afin de permettre à un télescope de détecter des compagnons moins lumineux. Mais une telle structure doit d’abord pouvoir être rangée sous une forme compacte. Des chercheurs de la NASA ont testé à cette fin un écran optique inspiré de l’origami. Le prototype d’essai de dix mètres décrit dans leur documentation est un démonstrateur technologique au sol et ne doit pas être confondu avec un occulteur stellaire déjà en vol.
L’augmentation du nombre de pixels ne présente pas seulement un intérêt pour les caméras ordinaires. Une équipe du NIST a développé une caméra supraconductrice de 400 000 pixels capable de détecter des photons individuels. L’innovation réside aussi dans son architecture de lecture. Cet appareil de recherche exige des températures extrêmement basses et relève donc d’une autre catégorie d’équipements que les appareils photo ou les caméras de surveillance du commerce.
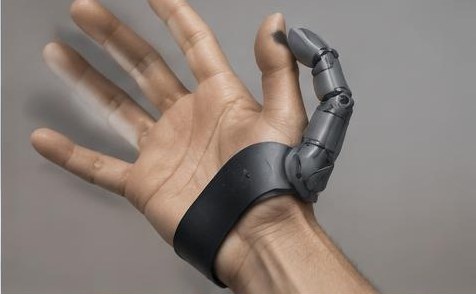
Le Third Thumb ne remplace pas un doigt manquant : il vient compléter une main existante. Cette extension robotique conçue par Dani Clode se place à l’opposé du pouce naturel et se commande au moyen de capteurs de pression situés au niveau des pieds. Des chercheurs de Cambridge ont étudié la manière dont différentes personnes parviennent à l’utiliser. Ce projet est une expérience d’augmentation des capacités motrices, et non la promesse d’une dextérité accrue sans effort.
Un interrupteur tactile ordinaire ne répond souvent qu’à une question binaire. Touché explore au contraire la manière de distinguer électriquement différentes positions de la main et formes de contact. Ce projet de recherche mesure les propriétés capacitives sur plusieurs fréquences. Des objets du quotidien et des liquides peuvent ainsi devenir des surfaces d’entrée expérimentales, sans que cela constitue pour autant une solution universelle et robuste adaptée à toutes les surfaces.
La commande sans contact laisse souvent planer un doute : la saisie a-t-elle réellement été prise en compte ? UltraButton associe donc la mesure de distance à la lumière, au son et aux ultrasons focalisés. Ces derniers produisent un retour perceptible au niveau de la main, alors même qu’elle ne touche aucune touche physique. Le dispositif présenté dans la publication est un prototype testé, et non un produit de commande fini disponible au coût indiqué pour le montage expérimental.
De nombreuses imprimantes 3D construisent un objet couche par couche. La Computed Axial Lithography emprunte une autre voie : des projections lumineuses variables sont dirigées vers un récipient en rotation contenant un matériau photosensible. Leurs effets se cumulent dans l’espace pour former la géométrie souhaitée. Les travaux publiés en 2019 présentent un principe de fabrication alternatif, et non un substitut universel à l’ensemble des procédés reposant sur des couches.
Extraire de l’eau de l’air ne nécessite pas toujours une surface refroidie activement. Une équipe de recherche a étudié un collecteur contenant un matériau à structure métallo-organique qui fixe la vapeur d’eau et la libère sous l’effet de la chaleur solaire. Des essais à Berkeley et dans la vallée de la Mort démontrent la validité du principe en conditions réelles. Les quantités documentées demandent toutefois à être soigneusement mises en perspective.